1
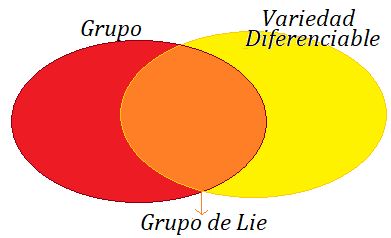
Un grupo de Lie es un grupo que también es una variedad suave y diferenciable.
2
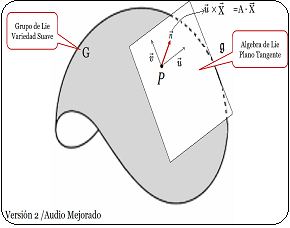
Todo grupo de Lie tiene un espacio tangente asociado llamado álgebra de Lie.
3 El álgebra de Lie se puede estudiar directamente desde los espacios vectoriales, y posteriormente desde sus grupos de Lie asociados.
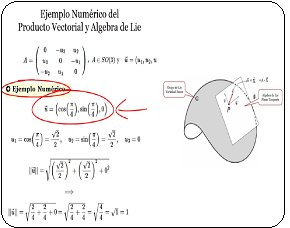
4 Estos grupos especiales y ortogonales de rotación $SO(n)$, han sido abordados en esta serie de publicaciones para trabajar el concepto e introducción a las Teoría de la Algebras de Lie.
5 $SO(n)$ constituye un grupo con la operación de multiplicación de matrices. Es cerrado, tiene un elemento de identidad I, cada elemento de rotación $R$ en $SO(n)$ tiene una inversa (dado que $det(R)\neq 0$), y la multiplicación matricial es asociativa.
6 Los grupos en $SO(n)$ están vinculados a un conjunto de $n(n-1)/2$ matrices anti-simétricas que forman el álgebra de Lie asociada, normalmente denotada por $\large{\mathfrak{so}(n) \equiv \mathfrak{g}}$. (Ver Particular Ejemplo $Sl_2(\mathbb R,·)$
7 Como todas las álgebras de Lie $\mathfrak{so}(n)$ correspondientes a los grupos de Lie $SO(n)$, se caracteriza por la operación binaria corchetes de Lie, la cual adquiere forma de relaciones de conmutación entre las matrices antisimétricas.
8 Las rotaciones en teoría de Lie se basan en una simple consideración de simetría e invariabilidad de la métrica.
9 Las rotaciones dejan invariantes los productos escalares de los vectores. Dejando sin cambio las magnitudes de los vectores.
10 El enfoque de la Teoría de Lie se puede generalizar a dimensiones superiores desde el enfoque trigonométrico elemental que utiliza las conocidas matrices de rotación $SO(2)$ y $SO(3)$.
11 Otro enfoque surge del mapeo exponencial que conecta el álgebra de Lie $\mathfrak{so}(n)$ con el grupo de rotación $SO(n)$, en una especie de análogo matricial de la fórmula de Euler $e^{ix} = \mathrm{cos}(x) + i·\mathrm{sin}(x)$.
12 Las rotaciones en el espacio euclidiano de $n$ dimensiones se implementan multiplicando vectores por una matriz de rotación de $n \times n$ , $R (\vec{\theta})$ que es una función continua, donde $R(\vec{0}) = I$.
13 Se considera que estas rotaciones son infinitesimales, i.e. $\require{cancel} \frac{\theta}{\cancelto{\infty}{n}}\longrightarrow 0$, en el sentido se aproximan a la identidad en ángulos infinitesimalmente pequeños. Aproximación Infinitesimal de las Rotaciones Pasivas).
14 Si $\vec{z}$ es el vector de las diferenciales de coordenadas, entonces la rotación encarnada en $R(\vec{\theta})$ se implementa desde la aproximación $R(\epsilon)≈(I+A)$
(Ver Aproximación Fundamental)
15 La matriz $R$ es ortogonal. La determinante de un producto es el producto de las determinantes, y la determinante de una transposición es la misma que la determinante original: $\mathrm{det}(R^T R) = \mathrm{det}(R^2) = \mathrm{det}(I) = 1$
+ Videos Asociados
x
Videos Publicados Asociados a los Grupos y Algebras de Lie
Dentro del álgebra abstracta, un Grupo de Lie es un tipo especial de grupo algebraico que posee propiedades continuas y diferenciables.
Un Grupo de Lie es un grupo1
que posee una estructura de variedad diferenciable de dimensión finita, tal que las aplicaciones de multiplicación e inversión son diferenciables.
Lo que significa que es un conjunto no vacío, dotado de una operación binaria que
satisface ciertas propiedades. Las operaciones son cerradas, cuentan con la existencia de un elemento identidad, de elementos inversos y de la propiedad asociativa.
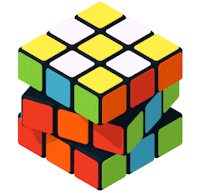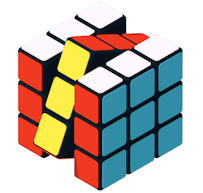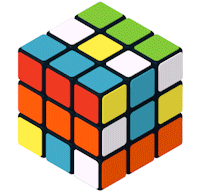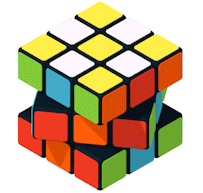
(Ver Simple Concepto de Grupo ~ Noción Intuitiva desde el Cubo de Rubik)
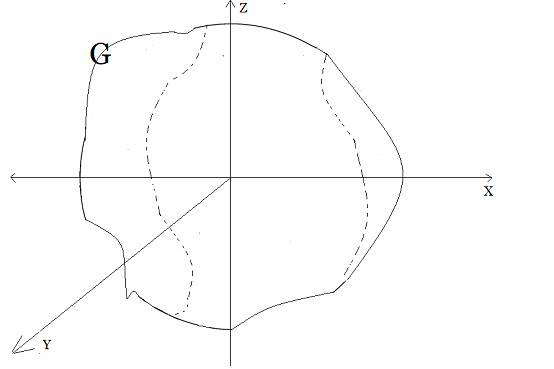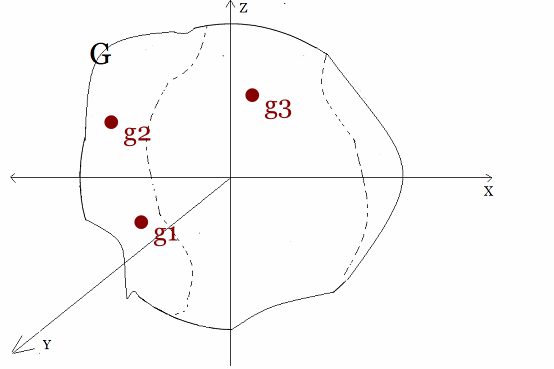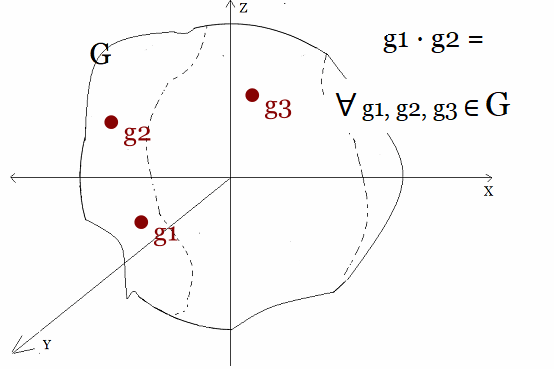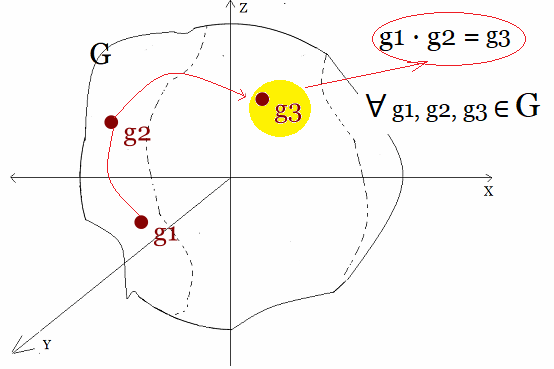
Sea $(G,·)$ un grupo. Luego, si se combina cualquier par de elementos en $G$, por ejemplo $g_1\text{·}g_2=g_3$. Entonces, los tres elementos estarán dentro del mismo conjunto, i.e. $g_1, g_2, g_3 \in G$.
Grupo $(G,·): g_1,g_2,g_3\in G$
Ahora, lo que distingue a un Grupo de Lie es que tiene una estructura diferenciable. Esto significa que las operaciones del grupo (composición y multiplicación) y las funciones que mapean los elementos del grupo deben ser continuas y diferenciables. Es decir, son derivables en relación con parámetros continuos10
En otras palabras, un Grupo de Lie es un grupo y una variedad diferenciable13 o manifold al mismo tiempo.
Grupo de Lie: Grupo y Manifold
Por cierto, en un Grupo de Lie, es posible conectar dos elementos del grupo a través de una curva suave dentro del grupo. Esta propiedad de conexión continua es fundamental en muchas aplicaciones, especialmente en física y Geometría Diferencial.
Todo Grupo de Lie se puede asociar con un álgebra de Lie2, que es un espacio vectorial con una operación propia llamada conmutador o corchetes de Lie
3.
El álgebra de Lie captura las propiedades de la estructura del grupo y es útil para estudiar la transformación local y la simetría.
Luego, un Grupo de Lie es una estructura matemática que combina las propiedades de los grupos y las variedades. Lo que significa que sus elementos pueden describirse mediante coordenadas y se pueden aplicar operaciones de cálculo diferencial.
Este artículo de definición está relacionado con el concepto de grupo de rotaciones \(SO(2)\), donde se desarrolla la matriz de rotación desde un enfoque geométrico e infinitesimal.
En efecto, si se considera el ejemplo con la matriz de rotación de \( 2 \times 2 \) en \(\mathbb R\):
$$
R(\theta)=
\begin{pmatrix}
\cos\theta&-\sin\theta\\
\sin\theta&\cos\theta
\end{pmatrix}
$$
Su determinante es:
$$
\det R(\theta)=1
$$
Por tanto, \(R(\theta)\in SO(2)\)
Tiene elemento neutro:
$$
R(0)=I=
\begin{pmatrix}
1&0\\
0&1
\end{pmatrix}
$$
Es derivable con respecto a \(\theta\)
$$
R'(\theta)=
\begin{pmatrix}
-\sin\theta&-\cos\theta\\
\cos\theta&-\sin\theta
\end{pmatrix}
$$
Tiene identidad, en \(\theta=0\):
$$
A=R'(0)=
\begin{pmatrix}
0&-1\\
1&0
\end{pmatrix}
$$
La matriz \(A\) pertenece al álgebra de Lie \(\mathfrak{so}(2)\)
Se verifica la rotación mediante la exponencial:
$$
R(\theta)=e^{\theta A}
$$
En efecto, como \(A^2=-I\), la serie de Taylor de la exponencial matricial se reduce a:
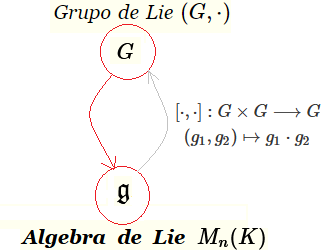
Grupo de Lie $G$ $\longrightarrow$ Algebra de Lie $\large{\mathfrak {g}}$6
A continuación se explica matemáticamente cómo se define un grupo de Lie:
A partir de un Grupo de Lie $G$, en tanto es una variedad diferenciable4
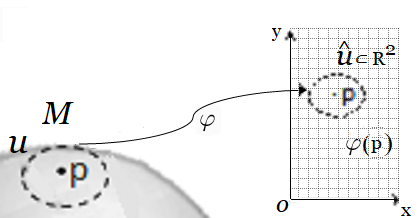
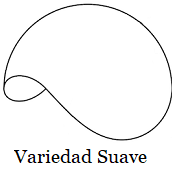
topológica o una Variedad Suave ("Manifold" o superficie como un plano, un círculo, una esfera, u otras superficies suaves en diferentes dimensiones)
5
Ejemplo Variedad Diferenciable y Tranformación
Luego, un Grupo de Lie $G$ es:
i) Un grupo $(G,·)$ es un conjunto dotado de una operación binaria que cumple ciertas propiedades específicas. 1;
ii) Adicionalmente, $G$ es una variedad topológica suave diferenciable, con una operación binaria propia (Corchetes de Lie9) que mapea, como se describe a continuación:
$$
[·,·]:G \times G \longrightarrow G\\
(g_1,g_2)\mapsto g_1·g_2
$$
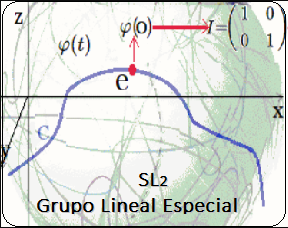
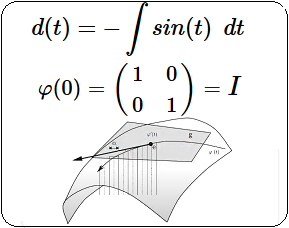
A partir de esta relación $[·,·]:G \times G \longrightarrow G$, es posible identificar un espacio tangente $\varphi(t)$ a $G$ evaluado sobre el elemento neutro, y obtener un espacio vectorial de dimensión finita, el cual es
"trabajable" infinitesimalmente como General Linear Groups y de ese modo asociar su álgebra de Lie $\mathfrak{\large g}$.
Es decir, $ G $ debe tener la estructura de una variedad diferenciable de dimensión finita:
$ G $ es un espacio topológico14 que localmente se parece a $\mathbb{R}^n$ para algún $ n $.
$ G $ tiene un atlas de cartas $\{(U_i, \varphi_i)\}$, donde cada $ U_i $ es un subconjunto abierto de $ G $ y $\varphi_i: U_i \to \mathbb{R}^n$ es una función diferenciable con inversa diferenciable.
$G$ esta dotado de las operaciones del grupo (multiplicación y toma de inverso) deben ser suaves (diferenciables).
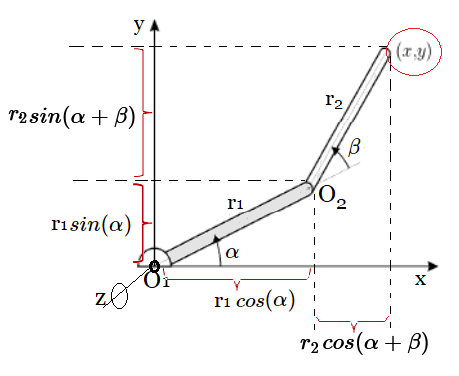
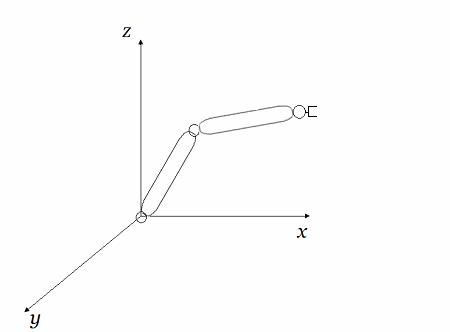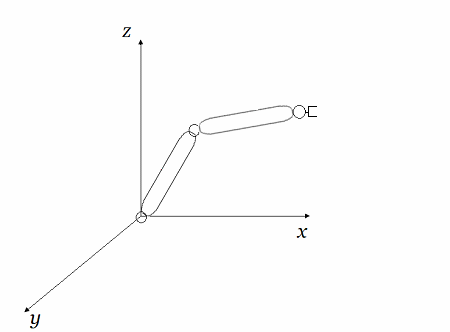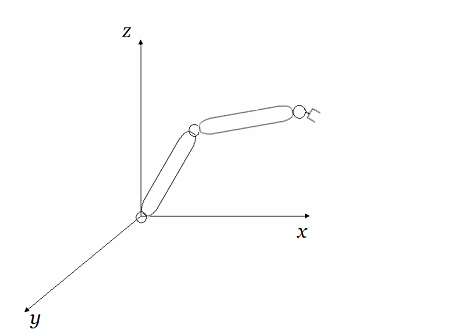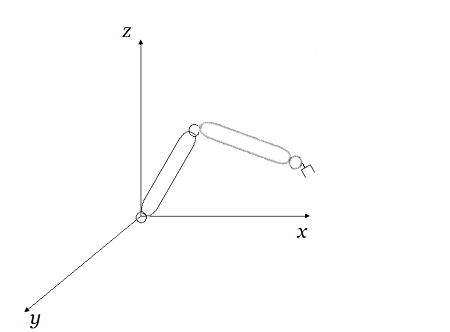
Los Grupos de Lie se utilizan para modelar y analizar los movimientos de los robots. Por ejemplo, en la cinemática de un brazo robótico, se puede utilizar la teoría de los Grupos de Lie para describir cómo las diferentes articulaciones se mueven y cómo esto afecta la posición y orientación del extremo del brazo. Esto permite diseñar controladores que puedan mover el brazo de manera precisa y eficiente.
Posicionamiento ~ Brazo de 2 Eslabones
Rotación Articulaciones-Pinza- Eslabón en $\mathbb {R^3}$
Pausa
Simulador - Desarrollo en Javascript
Los Grupos de Lie son esenciales en muchas áreas de la física teórica, donde se utilizan para describir simetrías y transformaciones de campos físicos. También son fundamentales en la teoría de grupos en matemáticas, donde se estudian en detalle y se clasifican para comprender su estructura y propiedades.
Origen e Historia
Los Grupos de Lie deben su nombre al matemático noruego Sophus Lie, quien los introdujo en el siglo XIX.
Sophus Lie estaba interesado en estudiar las simetrías continuas de las ecuaciones diferenciales, algo que se puede considerar una extensión de la Teoría de Grupos, que tradicionalmente se aplicaba a simetrías discretas.
Este brillante matemático noruego vivió entre 1842-1899, desarrollando la idea de una variedad de propiedades geométricas y analíticas,
que se explicaban mediante la utilización del concepto de simetría continua. Este estudio, lo indujo a desarrollar lo que hoy se conoce como Grupos de Lie.
La invariabilidad de la métrica en ciertas transformaciones continuas, bajo determinadas estructuras geométricas y ecuaciones diferenciales le permitió observar que
estas transformaciones formaban grupos. Es decir, conjuntos con una operación binaria que cumplen las condiciones algebraicas de esa estructura algebraica.
Sophus Lie, logró descubrir que estos grupos, no solo son una estructura algebraica, sino que también poseen una estructura suave o diferenciable,
esto implicaba que es posible describir mediante funciones continuas y diferenciables.
De ahí que, se convirtió en una herramienta importante para el desarrollo de varias áreas de las matemáticas y la física.
Hoy es fundamental para el estudio y aplicación de la Física Teórica, la Geometría Diferencial, Teoría de Control e investigación matemática en diversas disciplinas científicas
y de la ingeniería.
Teoría de Galois
Es necesario remarcar, que previamente a los Grupos de Lie se desarrolló una nuevo enfoque novedoso y moderno por el talentoso joven matemático francés Évariste Galois (1811-1832) en el mismo siglo XIX, que tuvo una influencia significativa en muchos campos de la matemática, incluyendo el trabajo de Sophus Lie en los Grupos de Lie.
En efecto, la teoría de Galois estudia las raíces de polinomios y las simetrías de estas raíces. Específicamente, se enfoca en las estructuras algebraicas conocidas como "Grupos de Galois", que describen cómo se pueden permutar las raíces de un polinomio sin cambiar la estructura de las relaciones entre ellas.
Este trabajo de Galois sirvió a Sophus Lie en los ámbitos de las Simetrías y Transformaciones, Estructuras Algebraicas, Correspondencia entre Álgebra y Geometría, Métodos de Resolución y otras ideas metodológicas.
En otros términos, la manera en que Galois utilizó los grupos para entender simetrías algebraicas inspiró a Sophus Lie a utilizar grupos continuos, llevándolo al desarrollo de los Grupos de Lie.
A continuación, se explica con un ejemplo simple cómo la Teoría de Galois ayuda a encontrar las raíces o ceros de un polinomio, y cómo estas raíces forman una estructura algebraica de grupo.
Sea $f(x)$ el polinomio cuadrático en $\mathbb {R}$:
$$ f(x) = x^2 - 2 $$
Donde se mostrará que las raíces del polinomio $f(x)$ y sus permutaciones forman un Grupo de Galois.
Esto implica que este grupo captura las simetrías algebraicas de las raíces, mostrando cómo se relacionan entre sí a través de permutaciones. En efecto, se resuelve la ecuación $ x^2 - 2 = 0 $:
$$ x^2 = 2 \quad\implies \quad x = \pm \sqrt{2} $$
Luego, las raíces o ceros del polinomio son {$ \sqrt{2}, -\sqrt{2} $}.
Las raíces de un polinomio $ f(x) $ satisfacen ciertas relaciones algebraicas derivadas del polinomio. Por ejemplo, si $ f(x) $ es un polinomio de grado $ n $ con coeficientes en un campo $ K $7, entonces:
La Teoría de Galois se interesa en cómo podemos permutar estas raíces sin cambiar las relaciones algebraicas entre ellas, i.e. las permutaciones de estas raíces que dejan invariante el polinomio $f(x)$ constituyen un grupo.
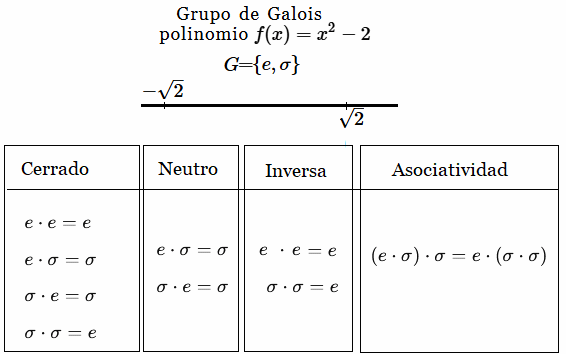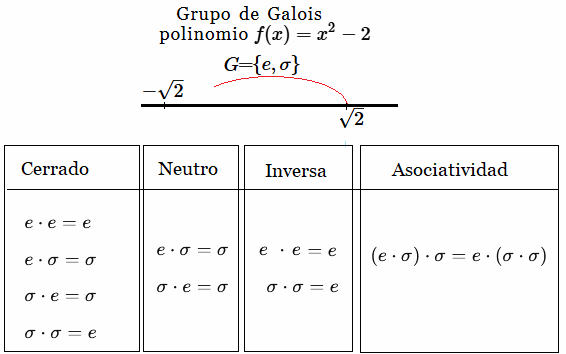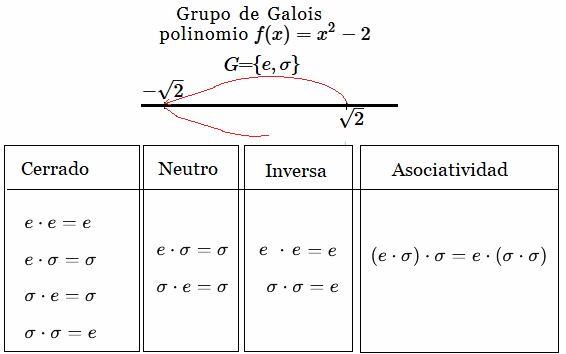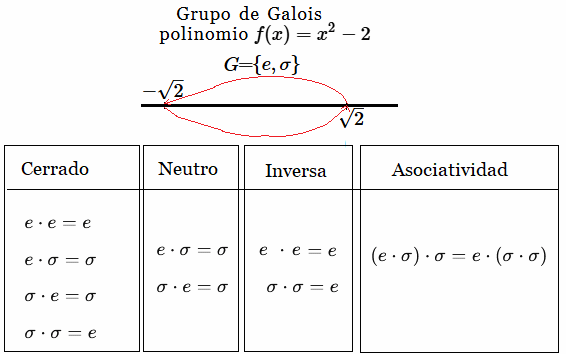
En este ejemplo, las permutaciones posibles son intercambiar $ \sqrt{2} $ y $ -\sqrt{2} $, o dejar ambas raíces en su lugar. Estas permutaciones forman un grupo conocido como Grupo de Galois de ese polinomio 8.
Por tanto, para el polinomio $ f(x) = x^2 - 2 $, las permutaciones de las raíces forman el Grupo de Galois $G$ con la operación binaria composición de permutaciones "$\Large{·}$" y sus simetrías son:
Identidad : $\quad \Large{e} $. (Elemento neutro o permutación identidad
$\large e$, que no cambia ninguna raíz dejando todas las raíces en su lugar)
Intercambiar $ \sqrt{2} $ con $ -\sqrt{2} $: $\quad \Large{\sigma}$. (La permutación $\Large{\sigma}$ de estas raíces deja invariante el polinomio $f(x)$. Es decir,
cada permutación tiene una inversa dentro del grupo).
Si $\sigma$ es una permutación en el grupo, entonces existe una permutación $sigma^{-1}$ que deshace la acción de $\sigma$.
).
El Grupo de Galois $ G $ del polinomio $f(x)$ tiene dos elementos: $ \{e, \sigma\}$ que cumplen las propiedades de un grupo de permutación. Dado que $G$ es un conjunto de permutaciones (reordenamientos) que es cerrado, tiene un elemento identidad, tienen inversa y es asociativo.
Para ese efecto, se define la operación binaria composición de permutaciones que combina los elementos del grupo. Operación binaria que generalmente se utiliza en el contexto de la Teoría de Galois.
Formalización de Variedad Diferenciable
Sophus Lie introdujo los grupos continuos de transformaciones, sin desarrollar formalmente un marco formal de variedad diferenciable, fue posteriormente en el siglo XX que se incorporó el concepto moderno de variedad diferenciable.
En efecto, el concepto de variedad diferenciable surgió en la primera mitad del siglo XX con matemáticos como:
Henri Poincaré (1854-1912), quien trabajó con estructuras topológicas y espacios diferenciables.
Élie Cartan (1869-1951), quien desarrolló la teoría de álgebras de Lie y sus aplicaciones geométricas.
Hermann Weyl (1885-1955), quien incorporó la teoría de variedades diferenciables en grupos continuos.
John von Neumann (1903-1957) y André Weil (1906-1998), quienes refinaron el concepto en términos de teoría de grupos y geometría diferencial.
Por un lado el matemático Élie Cartan fue quien estableció una conexión sólida entre los grupos de Lie y las variedades diferenciables al definir grupos de Lie como variedades diferenciables dotadas de una estructura de grupo suave. Por otro lado unos años más adelante, Hermann Weyl formalizó aún más el concepto, definiendo un grupo de Lie como un grupo $G$ con estructura de variedad diferenciable, cuya operación de grupo y su inversión son funciones diferenciables en el sentido de cálculo diferencial.
Esto permitió que los grupos de Lie fueran tratados con herramientas avanzadas del análisis y la geometría.
Síntesis
En síntesis se dice que un Grupo de Lie es una estructura algebraica que combina las propiedades de un grupo de transformaciones continuas (como rotaciones o traslaciones15) con las propiedades de una variedad diferenciable (espacios suaves y curvos).
El presente artículo intentó describir las características centrales de un grupo de Lie:
i) Un grupo de Lie debe satisfacer las propiedades de un grupo, como la asociatividad, la existencia de un elemento identidad y la existencia de inversos.
ii) Un grupo de Lie es una variedad diferenciable, lo que significa que es un espacio suave y curvo. Además, se puede describir utilizando coordenadas locales y funciones suaves.
iv) La operación inversa de un elemento del grupo también debe ser una función suave.
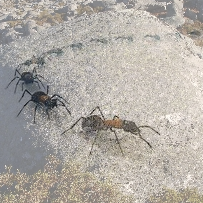
Hormigas sobre piedra. Superficie curva y lisa
Los grupos de Lie son una herramienta matemática fundamental para otras ciencias exáctas y naturales, ya que describen simetrías continuas en sistemas físicos y proporcionan un marco para estudiar las propiedades de sistemas físicos y sus transformaciones. Por ejemplo, el Grupo Lineal Especial $Sl_2$ que es un grupo de Lie muy característico y se presta para generar un Algebra de Lie, como así mismo para ilustrar su estructura algebraica son sus elementos de transformación lineal mediante la llamada Teoría de las Representaciones.
Es importante destacar que los grupos de Lie pueden ser finitos o infinitos, ya sea de dimensiones finitas o infinitas.
Preguntas y Respuestas
Pregunta
Contenido de la respuesta
¿Qué diferencia hay entre un grupo y un grupo de Lie?
La estructura algebraica frente a la estructura algebraica y diferenciable.
¿Qué es el álgebra de Lie asociada?
El espacio tangente en la identidad, equipado con su corchete de Lie.
¿Todos los grupos de Lie son grupos de matrices?
No todos se presentan originalmente como grupos matriciales. Existen teoremas de representación y resultados específicos según las hipótesis.
¿Qué relación existe entre el grupo y su álgebra?
La exponencial, los generadores infinitesimales y la estructura local.
¿Qué significa que una variedad sea suave?
La existencia de coordenadas locales compatibles con una estructura diferenciable.
¿Cuál es la diferencia entre \(SO(3)\) y \(SL(2,\mathbb{R})\)?
Sus condiciones matriciales, dimensiones y álgebras de Lie.
¿Para qué se utilizan los grupos de Lie?
Simetrías, física, ecuaciones diferenciales, robótica y teoría de control.

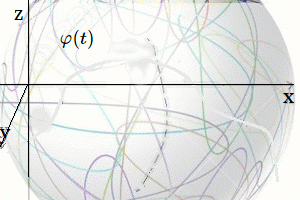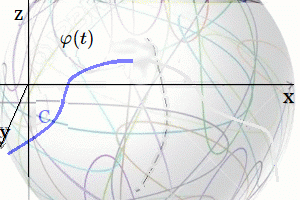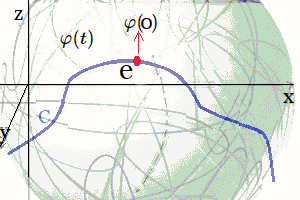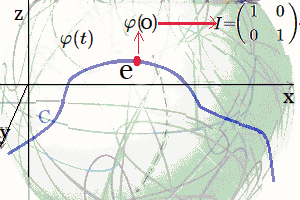
 $\large{\varphi(t)}$: Curva $C$ sobre Variedad Suave